Domain elektrowerkzeug-zubehör.de kaufen?
Wir ziehen mit dem Projekt
elektrowerkzeug-zubehör.de um.
Sind Sie am Kauf der Domain
elektrowerkzeug-zubehör.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain elektrowerkzeug-zubehör.de kaufen?
Welche Arten von Werkzeugen können mit einer Spannzange gehalten werden? Wie funktioniert eine Spannzange in einem Bohrer?
Eine Spannzange kann verschiedene Arten von Werkzeugen wie Bohrer, Fräser oder Schleifscheiben halten. Die Spannzange wird festgezogen, um das Werkzeug sicher zu fixieren und ermöglicht so eine präzise Bearbeitung. Im Bohrer wird die Spannzange in das Bohrfutter eingesetzt und durch Festziehen des Spannfutters wird das Werkzeug sicher gehalten und kann rotieren. **
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **


Ähnliche Suchbegriffe für Positionierungen
Top-Angebote
Produkte zum Begriff Positionierungen:
-
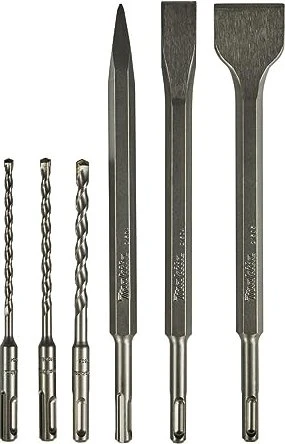
SDS-PLUS Bohrer/Meißel SetDas Set beinhaltet vier Bohrer mit SDS-PLUS-Aufnahme für bspw. Beton und Ziegelstein. Die Bohrer besitzen eine Zentrierspitze, die für ein punktgenaues Ansetzen des Bohrers dient. Die Bohrer haben eine Gesamtlänge von 160 mm und Durchmesser von 6, 8, 10 und 12 mm. Außerdem beinhaltet das Set noch einen Flachmeißel 20x140 mm sowie einen Spitzmeißel in 140 mm Länge. In praktischer Aufbewahrungsbox mit leichter Entnahme durch vier schwenkbare Halterungshülsen. Bohrergrößen: 6x160, 8x160, 10x160, 12x160 mm Ø Flachmeißel: 20x140 mm Spitzmeißel: 140 mm Durchmesser ;6,0 / 8,0 / 10,0 / 12,0 mm Länge;140 / 160 mm Arbeitslänge;100 mm VPE;610,20 €*Versand: 6,95 €Sichere Weiterleitung zum Anbieter

-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **

Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
Top-Angebote
Produkte zum Begriff Positionierungen:
-
Welche Arten von Werkzeugen können mit einer Spannzange gehalten werden? Wie funktioniert eine Spannzange in einem Bohrer?
Eine Spannzange kann verschiedene Arten von Werkzeugen wie Bohrer, Fräser oder Schleifscheiben halten. Die Spannzange wird festgezogen, um das Werkzeug sicher zu fixieren und ermöglicht so eine präzise Bearbeitung. Im Bohrer wird die Spannzange in das Bohrfutter eingesetzt und durch Festziehen des Spannfutters wird das Werkzeug sicher gehalten und kann rotieren. **
-
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
Ähnliche Suchbegriffe für Positionierungen
-
SDS-PLUS Bohrer/Meißel SetDas Set beinhaltet vier Bohrer mit SDS-PLUS-Aufnahme für bspw. Beton und Ziegelstein. Die Bohrer besitzen eine Zentrierspitze, die für ein punktgenaues Ansetzen des Bohrers dient. Die Bohrer haben eine Gesamtlänge von 160 mm und Durchmesser von 6, 8, 10 und 12 mm. Außerdem beinhaltet das Set noch einen Flachmeißel 20x140 mm sowie einen Spitzmeißel in 140 mm Länge. In praktischer Aufbewahrungsbox mit leichter Entnahme durch vier schwenkbare Halterungshülsen. Bohrergrößen: 6x160, 8x160, 10x160, 12x160 mm Ø Flachmeißel: 20x140 mm Spitzmeißel: 140 mm Durchmesser ;6,0 / 8,0 / 10,0 / 12,0 mm Länge;140 / 160 mm Arbeitslänge;100 mm VPE;610,20 €*Versand: 6,95 €Sichere Weiterleitung zum Anbieter
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.